2026年9月19日至21日,第四届CCF智能汽车学术年会(CIVS 2026)在山东省济南市召开。本届大会以“科学创造未来”为主题,由中国计算机学会(CCF)主办、CCF智能汽车分会承办,围绕智能汽车前沿技术设置多个专题论坛及科学教育大讲堂。武汉理工大学智能交通系统研究中心积极参与大会科学教育活动,贺宜研究员担任面向高中生的CCF智能汽车科学教育大讲堂主席,唐顺成助理研究员受邀作题为《从函数到碰撞:数学如何发现自动驾驶的危险场景》的科普报告。
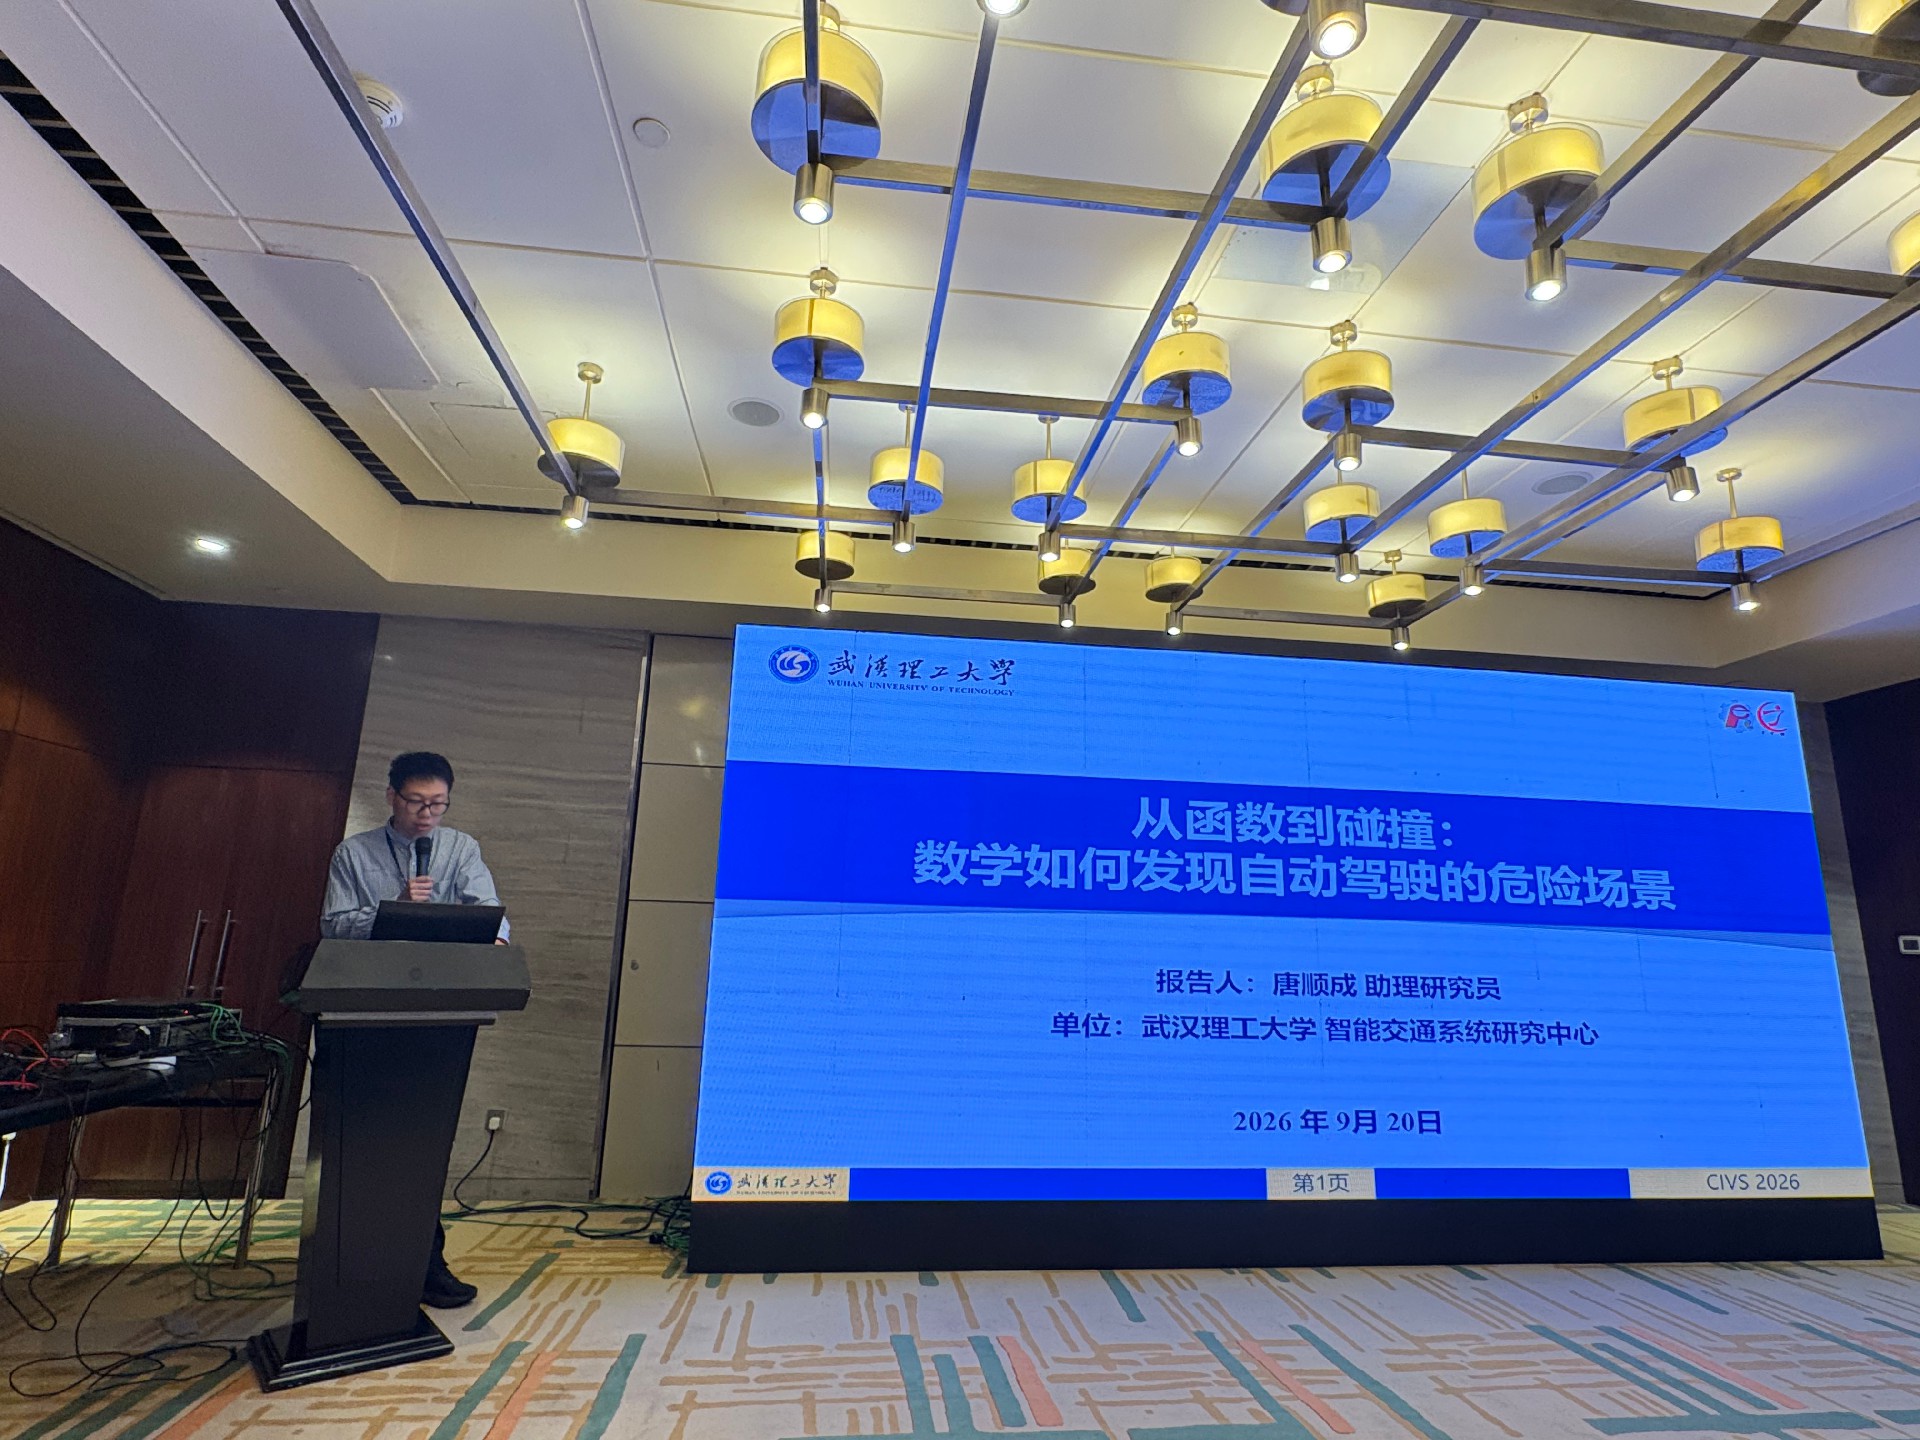
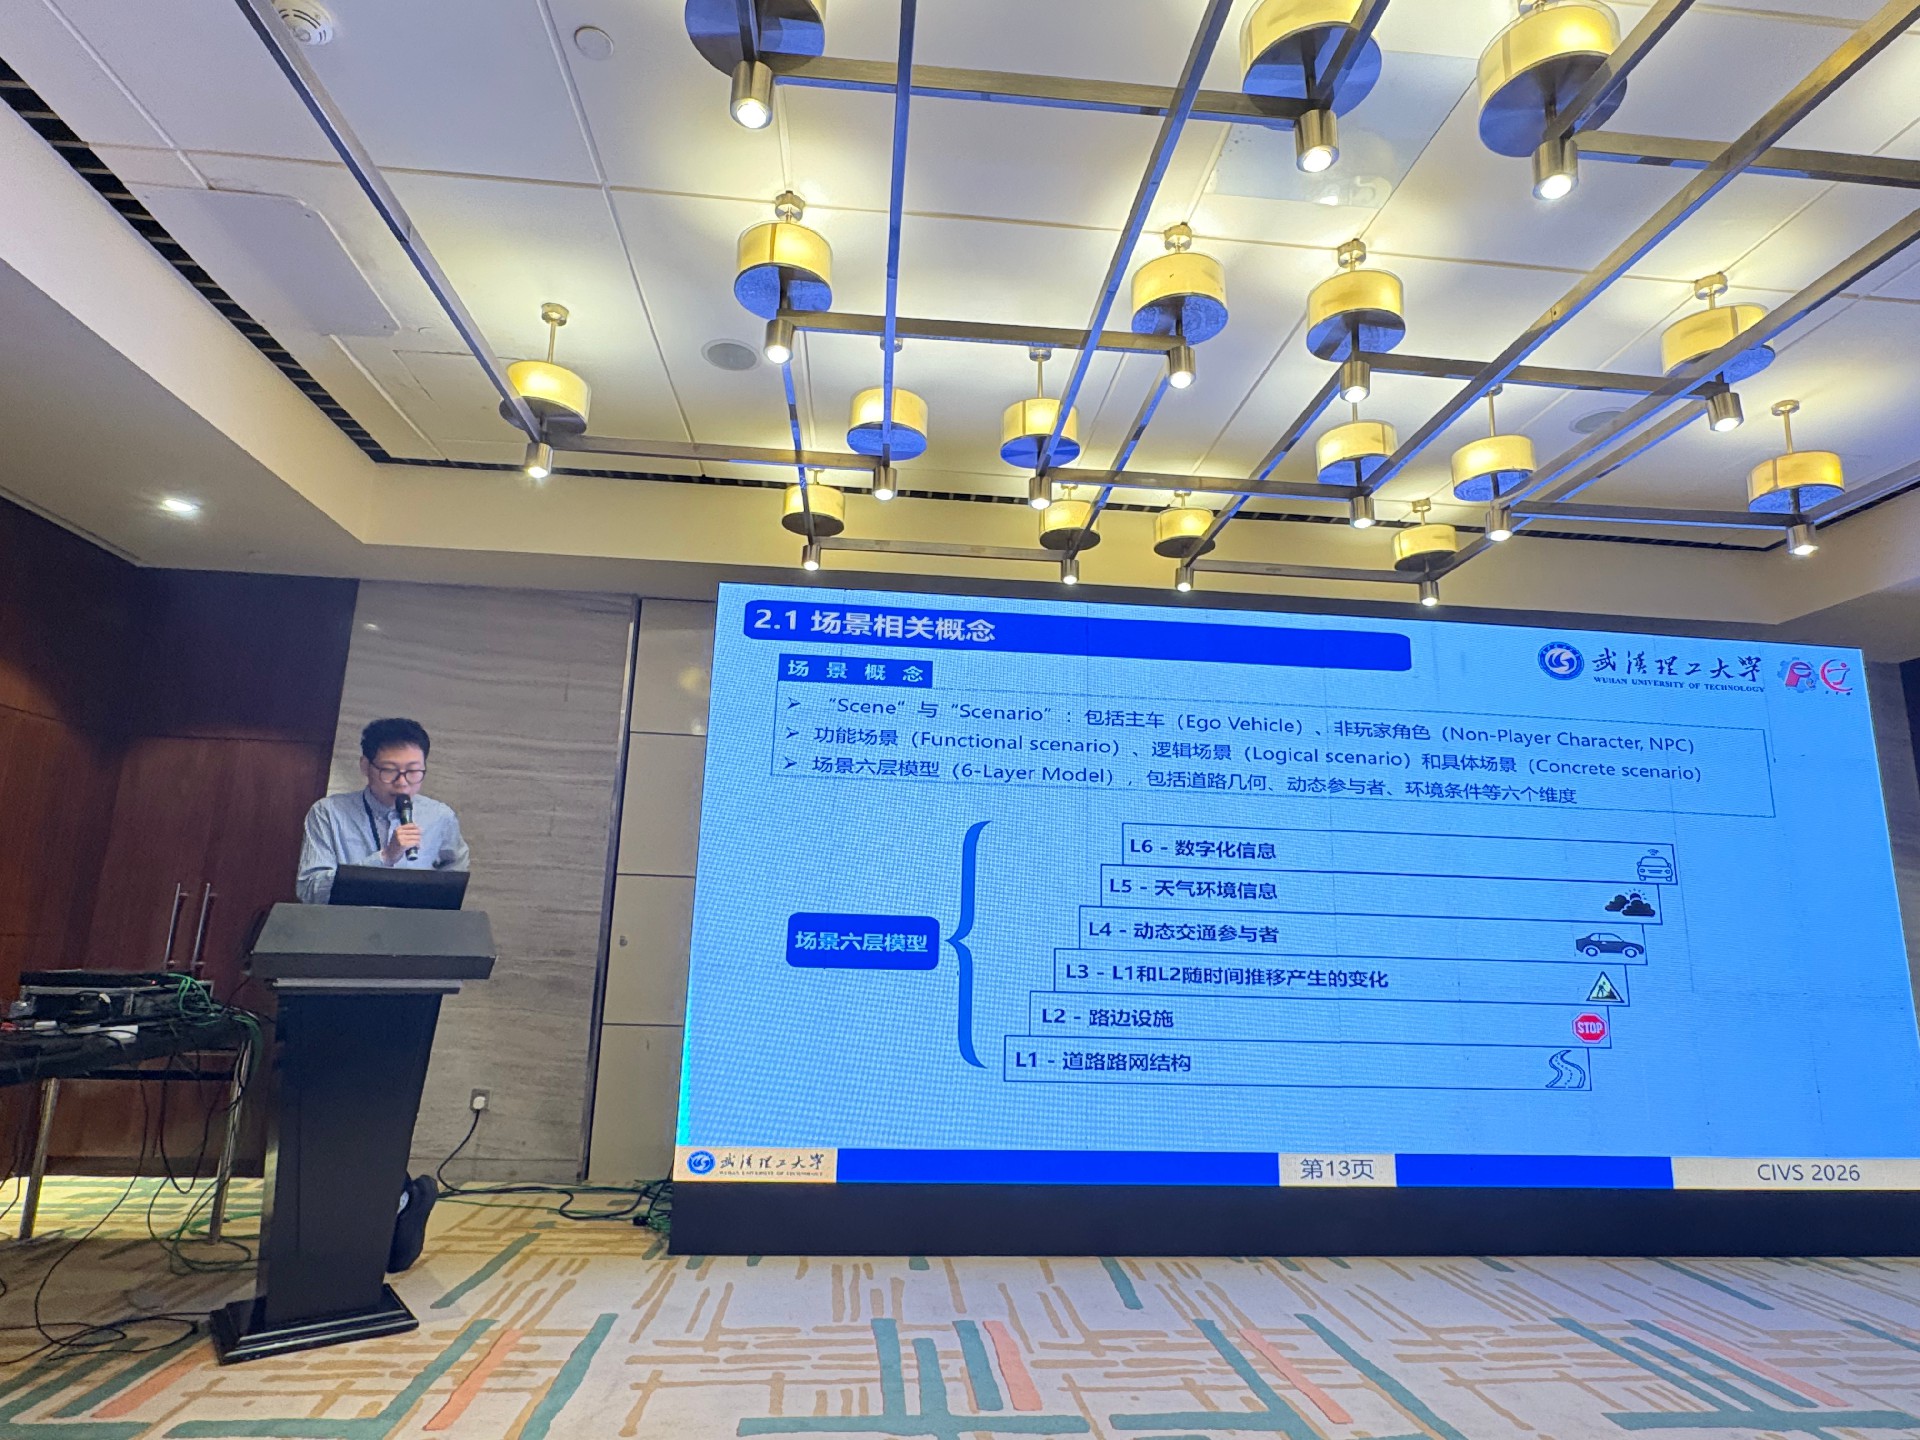
报告面向高中生,从自动驾驶安全测试中的实际问题出发,将高中阶段熟悉的函数、坐标等数学知识与自动驾驶仿真测试相结合。通过车辆位置与运动描述、车辆间距离计算、碰撞风险分析等直观案例,介绍如何将真实交通场景转化为可计算的数学模型,并进一步讲解随机测试、搜索优化等危险场景生成方法。报告内容由浅入深,引导同学们认识基础数学知识在自动驾驶、人工智能等前沿科技中的实际应用。
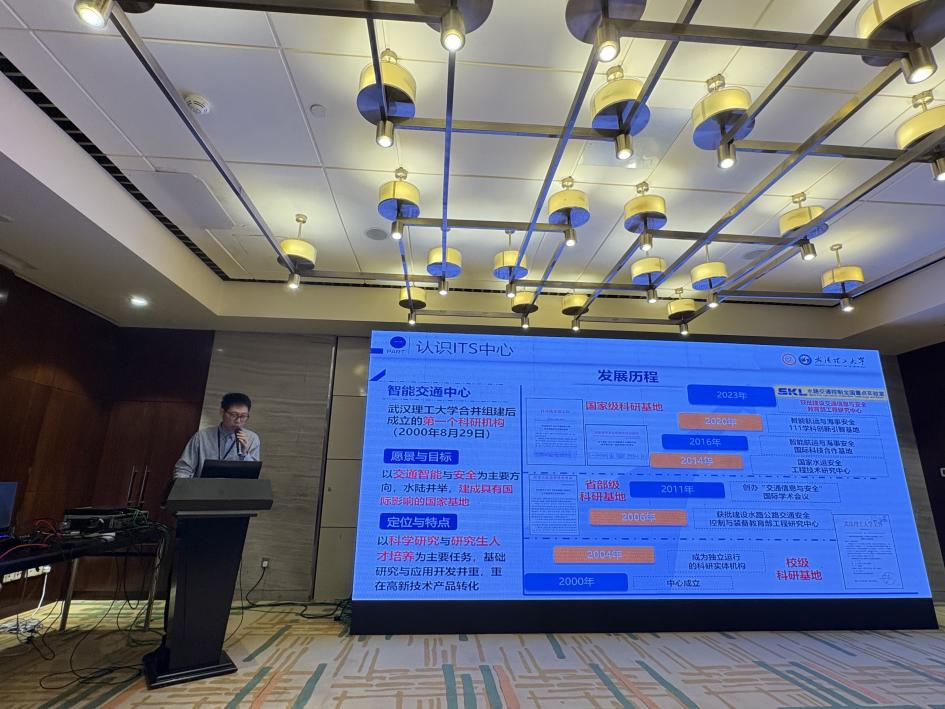
此外,唐顺成还向参加大讲堂的同学们介绍了武汉理工大学及智能交通系统研究中心的发展情况、科研平台和主要研究方向,并介绍了水路交通控制全国重点实验室科普教育基地的建设与科普教育资源,重点展示了中心在水路交通控制、智能网联道路交通等领域的科研工作和人才培养实践,帮助同学们进一步了解交通运输、人工智能与计算机技术交叉融合的发展前景,增进对武汉理工大学及智能交通相关学科的认识。
本次科学教育大讲堂将基础数学知识与智能汽车前沿技术有机结合,使高中生能够从熟悉的课堂知识出发认识自动驾驶中的真实科学问题和工程问题。中心通过参与此次科普活动,进一步发挥了科研平台在科学传播和青少年科技教育中的作用。未来,智能交通系统研究中心将继续结合自身学科特色与科研优势,积极开展形式多样的科学普及和教育交流活动,引导更多青少年关注智能交通与人工智能前沿发展,激发科学兴趣和创新意识。
(撰稿:李焰; 审核:贺宜)
Add: 湖北省武汉市武昌区和平大道1178号交通大楼9楼 E-mail: itsc@whut.edu.cn
版权所有©智能交通系统研究中心
 扫一扫,联系我们
